miércoles, 24 de octubre de 2007
La familia crece

martes, 23 de octubre de 2007
¿Lo bautizamos o qué?
El mecanismo es el siguiente, ponéis vuestras propuestas como comentarios a esta entrada, y un día de éstos haré una encuesta con las propuestas que haya. Votáis, y lo que salga elegido.
Podéis proponer directamente un nombre (un individuo llamado Berto ya se ha adelantado y quiere llamar Juan Carlos al primer pato y Aurora Boreal al segundo), o una temática (patos famosos como ya propuso pauuap en su día).
Ala, al que quiera aportar su granito de arena, ya sabe.
Por cierto, no sé si habrá premio o no para las sugerencias ganadoras. Aunque, ¿no es ya un estupendo premio el que un pato lleve tu nombre? xD
Edito: Para dar por buena una sugerencia, que menos que el que la haga ponga un nombre mínimamente identificativo.
jueves, 18 de octubre de 2007
Un poco de lápiz

miércoles, 17 de octubre de 2007
Ven con papá!!!
Hoy ha sido un gran día. El pato primigenio (algún día decidiremos el nombre) reconoce la autoridad de su creador, amo y señor y lo sigue a todas partes donde quiera que vaya. Vean, vean!
Esto anterior se cumple siempre y cuando no se den las siguientes situaciones: que se quede colgado o encuentre un cuerpo más caliente en su trayectoria.
miércoles, 3 de octubre de 2007
No seáis tímidos!
A lo que iba, cualquiera que tenga una duda y quiera que me extienda más en algún tema en particular (o todo en general, pero entonces casi que ya sería la documentación xD), que no dude en pedirlo. La mayoría de las veces describiré lo que hago muy por encima, para no aburrir al personal, pero no tengo ningún problema en ser más concreto y más técnico.
Ale, queda dicho.
Pieza a pieza
Por poner algo, que ni están todas las que son, ni son todas las que están.
Allá va, a petición popular, una referencia a los elementos que tienen una función primordial en el pato.
Microcontrolador PIC18LF452. El cerebro, encargado de recoger datos, analizarlos, y actuar según unas pautas.
Sensor de distancia GP2D15. Sensor sencillo a más no poder que devuelve un '0' lógico si tiene 25cm libres por delante, y un '1' si tiene algún objeto a 25cm o menos.
Sensor de temperatura TPA81. Sensor de temperatura a distancia que, sobre un arco de 40º, mide 8 sectores de 5º, devolviendo un vector de 8 valores de temperaturas.
Driver de motor L298. Para explicar su funcionamiento de una forma extremadamente burda, se podría decir que su funcionamiento es similar a un relé. A partir de señales de baja potencia, se controlan elementos de mayor potencia. En este caso, el driver sirve para que las señales provenientes del PIC (de baja tensión e intensidad) puedan habilitar el movimiento de los motores.
Fotodiodo SFH205F. Todavía no está montado. Los fotodiodos sólo irán instalados en los 19 patos que faltan, y no en este primero. Su función es la de detectar la radiación de los LEDs que van montados en la parte trasera de todos los patos, con el fin de que un pato sea capaz de encontrar y seguir al pato que tiene delante. En principio se montarán 3 en cada pato en la parte delantera mirando a las 11, a las 12 y a la 1.
Enlace radio ER400TRS-02. Este elemento tampoco está montado todavía. Debe ir uno en cada pato, pero es algo que seguramente no se hará hasta el final. El radioenlace permitirá que los patos se comuniquen entre sí, indicando su estado a los demás patos (si están buscando o siguiendo, a quién están siguiendo, etc).
martes, 25 de septiembre de 2007
Morfología del pato
Aquí está el pato en cuestión en todo su esplendor. Hermoso, no? xD
- Vista frontal. La cosa negra que tiene delante del todo es un sensor de distancia bastante básico. Permite saber si tiene por delante un objeto a menos de 25cm, pero no permite saber su distancia exacta. Por detrás de 25cm no detecta.
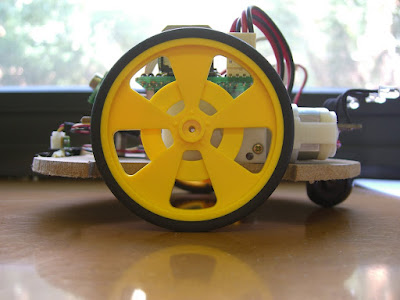
- Vista lateral. Se puede apreciar que las ruedas que monta son enormes para lo enano que es. Ya va bien, será poco sensible a irregularidades del suelo (dentro de unos límites, claro) y tendrá buena tracción.
- Vista trasera. Poco a detallar. En la parte baja se ve una falsa rueda. No es más que un pegote de plástico para mantener el equilibrio, y en principio no dificultará el movimiento, pero la idea es poner una rueda loca, aunque todavía no he encontrado ninguna lo suficientemente pequeña.
- En esta imagen se puede ver el sensor de temperatura (sólo lo llevará instalado este pato). Es la placa pequeña con el espejo redondo. Es un sensor que da un barrido de 8 lecturas de izquierda a derecha (sobre un arco de 41º). Gracias a este sensor el pato será capaz de seguir a una persona por su calor corporal.
- Detalle del motor con la rueda. Tampoco no hay mucho más que decir. Lo blanco tiene un hierro que gira, y éste hace que gire lo amarillo. Fácil.
- Placa de LEDs. Son tres LEDs infrarojos para señalizar. Los demás patos (cuando estén)tendrán que ser capaces de verlas y usarlas para seguirse entre ellos.
- Y la chicha del pato, la placa de control. Donde se recogen las señales de los sensores, se tratan, y se reacciona según el entorno. Aquí se puede decir que está casi todo el trabajo que se tiene que hacer.
Todavía tiene que sufrir alguna otra modificación, pero tal y como está empieza a parecerse a lo que acabará siendo definitivamente.